


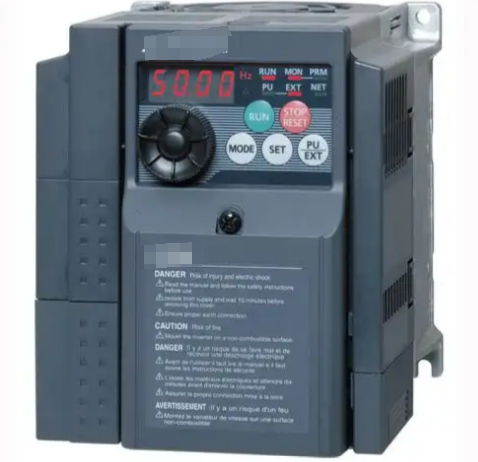
Raws li ib qho khoom siv tseem ceeb hauv kev tswj hwm kev lag luam niaj hnub no, cov khoom siv ntau zaus ntawm kev hloov pauv zaus tsav (VFD) ncaj qha cuam tshuam rau kev tsim khoom thiab khoom siv kev nyab xeeb los ntawm nws qhov sib txuam nrog lub cev muaj zog. Txawm li cas los xij, hauv kev siv tswv yim, cov neeg ua haujlwm feem ntau ntsib qhov tsis sib xws ntawm cov zaus tshwm sim ntawm VFD thiab qhov ceev tau pom ntawm cov khoom vaj huam sib luag. Qhov no tsis yog tsuas yog cuam tshuam kev tswj xyuas meej thaum lub sijhawm tsim khoom tab sis kuj tseem tuaj yeem zais cov khoom siv phom sij. Txhawm rau daws qhov teeb meem no, kev daws teeb meem thiab kev daws teeb meem yuav tsum tau ua los ntawm ntau qhov kev xav.
I. Cov ntsiab cai tseem ceeb thiab feem ntau ua rau muaj qhov tsis sib xws
Ntau zaus converters tswj qhov ceev ntawm AC motors los ntawm kev hloov cov zis zaus. Raws li kev xav, kev sib raug zoo muaj nyob: Ceev=120 × Zaus / Tus lej ntawm Cov Pairs × (1 - Slip Rate). Txawm li cas los xij, hauv kev ua haujlwm tiag tiag, qhov sib txawv ntawm 5% -15% tuaj yeem tshwm sim ntawm cov txiaj ntsig tau tshwm sim, feem ntau tshwm sim los ntawm 6 yam hauv qab no:
1. Txoj Kev Tau Txais Qhov Teeb Meem Qhov txawv:VFD qhia txog qhov tso zis ntau zaus ntawm nws sab hauv IGBT modules, thaum lub vaj huam sib luag khoom feem ntau tau txais cov lus qhia tawm tswv yim los ntawm encoders lossis tachogenerators. Ib txoj kev tshawb fawb ntawm cov cement cog tau qhia tias qhov sib txawv ntawm 0.2mm hauv qhov sib txuas encoder ua rau muaj qhov sib txawv ntawm 8% hauv cov zaub ceev.
2. Kev teeb tsa tsis raug:Xws li qhov ntsuas qhov ntsuas lub cev tsis raug (xws li, lub cev muaj zog 2950 rpm misconfigured li 1450 rpm), kev teeb tsa tsis raug V / F nkhaus, lossis cov nqi them poob qis heev. Textile machinery testing qhia tau hais tias tsis yog daim ntawv pov thawj tsis raug tuaj yeem ua kom pom qhov sib txawv rau 12%.
3. Mechanical kis losses:Lub zog dissipation tshwm sim los ntawm tej yam xws li siv slippage los yog gearbox hnav. Cov ntaub ntawv los ntawm automotive ntau lawm kab qhia tias cov hnub nyoog siv sij hawm tuaj yeem txo qhov kev sib hloov ceev los ntawm 6-9% piv rau cov txiaj ntsig theoretical.
4. Teeb meem cuam tshuam:Electromagnetic cuam tshuam tuaj yeem ua rau kev hloov pauv ceev ntawm ± 3% thaum cov kab teeb liab encoder siv tsis yog -shielded twisted khub cables. Nyob rau hauv cov tshuaj cog retrofit rooj plaub, ntxiv sib nqus rings txo cov zaub deviation ntawm 5% mus rau 0.3%.
5. Display unit tsis meej pem:Qee cov khoom siv vaj huam sib luag ua haujlwm rau rpm zaub, thaum inverters yuav raug teeb tsa rau Hz lossis feem pua. Ib tus neeg siv lub tshuab siv ib zaug nyeem yuam kev 50Hz li 1500rpm (rau 4-ncej lub cev muaj zog), ua rau qhov tseeb ceev tshaj qhov teeb tsa tus nqi los ntawm 33%.
6. Hardware failures:Kev puas tsuaj encoders, faulty inverter tso zis tam sim no kuaj modules, thiab lwm yam. Ntawm lub zeb zeb, zaus tso saib yuam kev mus txog ± 2Hz tom qab VFD tus tam sim no sensor muaj hnub nyoog.
II. Txheej txheem daws teeb meem
Txais yuav xya- kauj ruam mus kom ze los ntawm sab hauv mus rau sab nraud, thiab los ntawm software mus rau hardware:
Kauj ruam 1: Parameter Verification
● Xyuas kom lub cev muaj zog lub npe tsis haum raws li VFD teeb tsa, tshwj xeeb tshaj yog ntsuas ceev, tus lej ncej, thiab lub zog muaj zog.
● Txheeb xyuas qhov ua tiav ntawm P0340 (lub cev muaj zog tsis siv neeg- kuaj pom).
● Txheeb xyuas qhov chaw teeb tsa rau P1080 / P1082 (tsawg kawg / ntau zaus).
● Paub meej cov ntawv xov xwm ntawm P2000 (siv zaus) thiab P2001 (kev siv ceev).
Kauj Ruam 2: Kev kuaj teeb liab
● Siv lub oscilloscope los tshuaj xyuas qhov tseeb ntawm encoder A/B theem teeb liab waveforms.
● Ntsuas seb cov mem tes zaus raws li: f=(Rotational Speed × Encoder Line Count) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
Kauj Ruam 3: Mechanical Inspection
● Manually tig lub ncej kom paub qhov kis tau tus mob tsis kam torque.
● Ntsuas txoj siv tawv nruj (qhov ntsuas qhov ntsuas pom zoo).
● Coupling misalignment sib txawv yuav tsum<0.05mm.
Kauj Ruam 4: Load Test
● Sib piv cov zaub qhov tseem ceeb nyob rau hauv tsis muaj - load tej yam kev mob (deviation yuav tsum<1%).
● Cov ntaub ntawv sib txawv ntawm 25% / 50% / 75% / 100% load.
● Saib xyuas lub sij hawm rov qab sai tom qab tshem tawm sai sai (ib txwm<200ms).
Kauj Ruam 5: Kev kuaj ib puag ncig
● Inverter tshav kub dissipation duct kub (pom zoo<40°C).
● Encoder kev khiav hauj lwm ib puag ncig kev co nqi (yuav tsum yog<0.5G).
● Electromagnetic compatibility kuaj (RF teb lub zog<3V/m).
Kauj ruam 6: Firmware Verification
● Tshawb xyuas raws tu qauv version compatibility ntawm inverter thiab encoder.
● Xyuas CRC checksum ntawm parameter backup cov ntaub ntawv.
● Txhim kho kev tswj firmware yog tias tsim nyog.
Kauj Ruam 7: Hloov Kev Xeem
● Hla -swap encoder/inverter modules.
● Hloov mus rau qhov kev ntsuam xyuas analog input.
● Txuas lub tachometer ywj siab rau kev sib piv.
III. Cov kev daws teeb meem
Cov phiaj xwm ntsuas tuaj yeem ua tiav raws li cov hauv paus ntsiab lus sib txawv:
Case 1: Parameter Setting yuam kev
Lub tshuab txhaj tshuaj molding tso tawm 1200 rpm ntawm lub vaj huam sib luag ntawm 50Hz (yuav tsum yog 1450 rpm). Kev tshawb nrhiav tau qhia:
● Thawj parameter P0311=1200 (cov ntaub ntawv npe tsis raug)
● Deviation tshem tawm tom qab kho P0311=1450
● Ib txhij kho P0350 (stator tsis kam) rau 0.82Ω
Case 2: Encoder cuam tshuam
Cov kws tshuaj centrifuge nthuav tawm qhov kev hloov pauv nrawm ntawm ± 5%:
● Yav dhau los siv cov qauv cables rau kev sib txuas ntxiv ntawm cov teeb liab.
● Hloov nrog Siemens 6XV1830-3EH10 shielded cable.
● Ntxiv 120Ω davhlau ya nyob twg resistor.
● Zaub ruaj khov kho kom ± 0.2%.
Case 3: Mechanical Slip
Khoom noj khoom haus conveyor siv ceev sib txawv mus txog 8%:
● Kev tshuaj xyuas txoj siv elongation tshaj qhov txwv (3.5% > standard 2%).
● Hloov nrog toothed synchronous siv thiab kho nro pulley.
● Nruab laser ceev sensor rau kaw - voj tswj.
● Qhov sib txawv kawg tswj tsis pub dhau 0.5%.
Case 4: Hardware Failure
Tshuab cuab tam spindle ceev zaub dheev poob los ntawm 15%:
● Kev tshuaj xyuas tau qhia tawm cov encoder bearing qaug dab peg.
● Ib txwm ua haujlwm rov qab los tom qab hloov ERN1387 encoder.
● Ib txhij kuaj inverter tso zis tam sim no waveform.
IV. Advanced Debugging Techniques
Rau siab - daim ntawv thov precision, xav txog cov hauv qab no:
1. Dual -channel calibration:Ib txhij txuas incremental encoders thiab rotary transformers, ua cov ntaub ntawv fusion ntawm PLC. Lub tshuab sib tsoo precision ua tiav 0.01 rpm daws teeb meem tom qab siv cov tshuaj no.
2. Dynamic them algorithm:Configure VFD raws li hauv qab no:
●P1400=3 (Qhia kom ceev ceev soj ntsuam).
●P1401=0.5 (Lim lub sij hawm tas li).
●P1402=150% (Acceleration them).
3. Huab Platform Saib Xyuas:Rub tawm cov ntaub ntawv ua haujlwm ntawm IoT rooj vag thiab siv cov ntaub ntawv loj analytics los kwv yees qhov sib txawv. Tom qab siv los ntawm pab pawg cua fais fab, kev ceeb toom qhov tseeb tau mus txog 92%.
Txoj hauv kev zoo no tsis yog tsuas yog daws cov teeb meem tsis sib xws tab sis kuj tseem txhim kho cov cuab yeej tswj xyuas qhov tseeb. Tom qab ua tiav cov kev daws teeb meem ntawm lub tsheb vuam kab, kev tsim khoom tau nce los ntawm 7% thiab seem seem poob los ntawm 34%, validating qhov tseem ceeb ntawm kev sib hloov ceev tswj qhov tseeb hauv kev tsim khoom niaj hnub. Nrog rau kev nce qib ntawm Kev Lag Luam 4.0, kev siv cov cuab yeej digital ntxaib los qhia cov khoom siv hauv lub sijhawm tiag tiag yuav dhau los ua tus qauv tshiab rau kev daws cov teeb meem no.