


Transmission mechanisms yog cov khoom siv tseem ceeb hauv cov cuab yeej siv tshuab uas xa lub zog kom ua tiav cov tshuab hluav taws xob. Thaum tsim ib lub tshuab kis tau tus mob, kev suav ntawm kev thauj khoom inertia yog qhov tseem ceeb, vim nws cuam tshuam ncaj qha rau kev ruaj ntseg thiab kev ntseeg siab ntawm kev sib kis. Cov hauv qab no yog cov txheej txheem suav thiab cov piv txwv ntawm kev thauj khoom inertia rau kev sib kis mechanisms:
I. Kev suav cov txheej txheem rau Load Inertia ntawm cov txheej txheem sib kis
1. Pob Ntsia Hlau Tsav Mechanism
Pob ntsia hlau tsav mechanisms yog dav siv nyob rau hauv precision positioning systems. Kev suav ntawm lawv cov load inertia yuav tsum coj mus rau hauv tus account yam xws li load mass, ntsia hlau lead, ntsia hlau txoj kab uas hla thiab kev sib txhuam coefficient.
Piv txwv li cov load loj yog m, ntsia hlau lead yog Pb, lub taub hau ntsia hlau yog Db, thiab lub load txav ceev yog V. Lub load inertia hloov mus rau lub cev muaj zog ncej tuaj yeem xam los ntawm cov qauv hauv qab no:
Load Inertia =4 × π 2 × Motor Speed2m × Pb2
Lub cev muaj zog ceev yuav tsum tau hloov dua siab tshiab raws li lub load txav ceev thiab cov ntsia hlau lead. Tsis tas li ntawd, lub inertia ntawm cov ntsia hlau nws tus kheej thiab qhov cuam tshuam ntawm kev sib txhuam poob ntawm lub system inertia yuav tsum tau txiav txim siab.
2. Timing Pulley Tsav Mechanism
Lub sij hawm rubey tsav mechanisms tau siv dav hauv cov khoom siv automation vim lawv qhov zoo ntawm kev sib kis tau yooj yim, tsis tshua muaj suab nrov thiab qhov chaw siab. Lawv cov load inertia suav nrog lub inertia ntawm lub sij hawm pulleys thiab inertia ntawm lub load.
Xav tias txoj kab uas hla ntawm lub sijhawm rub lub sijhawm yog D thiab qhov hnyav yog M. Qhov inertia ntawm lub sijhawm rub lub sijhawm tuaj yeem suav los ntawm cov qauv hauv qab no:
Lub Sijhawm Pulley Inertia=21 × M × D2
Lub load inertia yog xam raws li qhov loj thiab cov duab ntawm lub load, uas yog ntxiv rau lub inertia ntawm lub sij hawm pulley kom tau lubtag nrho load inertia.
3. Iav Tsav Mechanism
Iav tsav mechanisms muaj qhov sib kis tau zoo, kev ua haujlwm siab thiab cov qauv compact. Kev suav ntawm lawv cov load inertia yuav tsum xav txog qhov inertia ntawm lub iav hub, inertia ntawm lub iav ncej thiab cov teebmeem dynamic thaum lub iav meshing.
Xav tias qhov loj ntawm lub iav hub yog m1 nrog lub vojvoog ntawm r1, thiab qhov loj ntawm lub iav ncej yog m2 nrog lub vojvoog ntawm r2 . Lub inertia ntawm lub gear hub yog I1=m1×r12, thiab inertia ntawm lub iav ncej yog I2=m2×r22. Lub load inertia yog xam raws li qhov loj thiab cov duab ntawm lub load, uas yog ntxiv rau lub inertia ntawm lub gear hub thiab iav ncej kom tau txais cov inertia.tag nrho load inertia.
Tsis tas li ntawd, kev cuam tshuam ntawm cov yam xws li kev sib txhuam poob, iav backlash thiab elastic deformation thaum lub sij hawm iav meshing ntawm lub cev inertia yuav tsum tau muab coj los rau hauv tus account.
4. Txoj siv tawv tsav tshuab
Siv lub tshuab tsav tsheb muaj qhov zoo ntawm kev sib kis tau yooj yim, cov qauv yooj yim thiab kev saib xyuas yooj yim. Lawv cov load inertia suav nrog lub inertia ntawm txoj siv pulleys thiab inertia ntawm txoj siv.
Txoj kev suav rau qhov inertia ntawm txoj siv rubeys zoo ib yam li lub sijhawm siv lub sijhawm, thaum lub inertia ntawm txoj siv yuav tsum tau muab xam raws li cov khoom siv xws li txoj siv txoj siv sia, kev ua haujlwm thiab ntev. Feem ntau, qhov inertia ntawm txoj siv yog me me, tab sis nws txoj kev cuam tshuam tsis tuaj yeem raug ignored nyob rau hauv siab - kis tau tus mob ceev.
5. Chain Drive Mechanism
Chain tsav mechanisms yog tus cwj pwm los ntawm kev sib kis tau zoo, muaj zog thauj khoom -cov kabmob muaj peev xwm thiab hloov tau mus rau qhov chaw hnyav. Lawv load inertia suav nrog inertia ntawm lub sprockets thiab inertia ntawm cov saw.
Txoj kev suav rau qhov inertia ntawm sprockets yog zoo ib yam li cov iav hubs, thaum lub inertia ntawm cov saw yuav tsum tau muab xam raws li tej yam xws li cov saw cov khoom tsis, ua hauj lwm tej yam kev mob thiab ntev. Piv nrog rau txoj siv sia tsav, saw tsav feem ntau muaj qhov inertia loj dua, yog li nws cov kev cuam tshuam rau kev ua haujlwm zoo ntawm lub cev yuav tsum tau txiav txim siab tag nrho hauv kev tsim.
II. Case Analysis
Siv lub pob ntsia hlau mechanism nyob rau hauv lub servo tsav system ua piv txwv, lub load inertia xam thiab xaiv lub cev muaj zog yog ua raws li nram no:
1. Paub tej yam kev mob
- Load loj m=200 kg, ntsia hlau lead Pb=20 hli, ntsia hlau taub Db=50 hli, ntsia hlau loj mb=40 kg
- Kev sib txhuam coefficient μ=0.002, mechanical efficiency η =0.9
- Load txav ceev V=30 m/min, tag nrho lub sij hawm txav t=1.4 s
- Lub sij hawm acceleration/deceleration t1=t3{3}} s, nyob lub sij hawm t4=0.3 s
2. Cov txheej txheem suav
- Ua ntej, xam cov load inertia hloov dua siab tshiab rau lub cev muaj zog ncej, nrog rau kev sib hloov inertia ntawm lub hnyav load hloov dua siab tshiab rau lub cev muaj zog ncej thiab rotational inertia ntawm cov ntsia hlau, ces muab lubtag nrho load inertia.
- Tom ntej no, xam lub cev muaj zog ceev thiab lub torque yuav tsum tau rau lub cev muaj zog tsav lub load, nrog rau lub torque yuav tsum tau kov yeej kev sib txhuam thiab lub torque yuav tsum tau rau acceleration ntawm hnyav load thiab cov ntsia hlau, thiab thaum kawg tau txais covsiab tshaj plaws torque.
3. Kev xaiv lub cev muaj zog
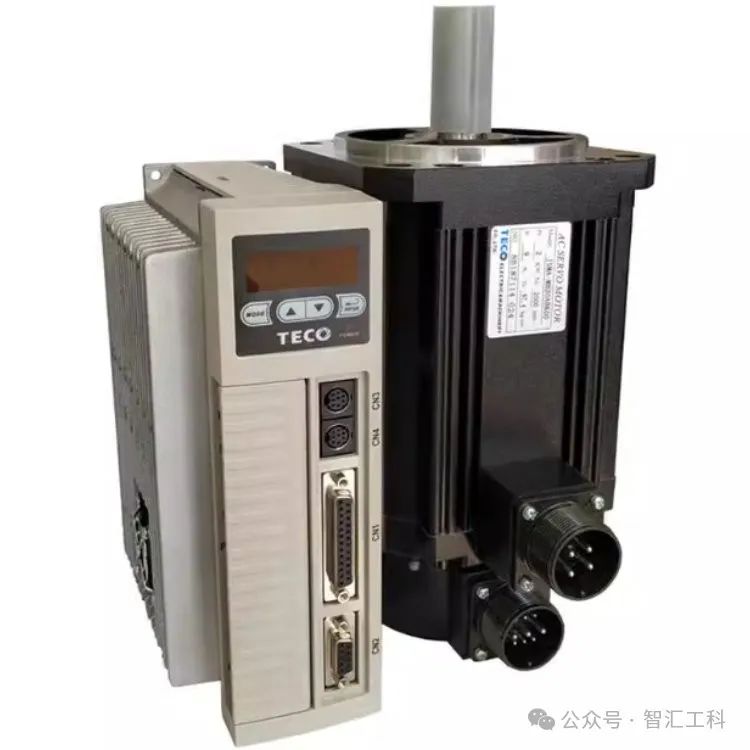
Raws li kev suav cov txiaj ntsig, lubTECO JSDEP-20A series servo lub cev muaj zogyog xaiv, uas muaj cov nram qab no specifications uas ua tau raws li qhov yuav tsum tau tsim:
Rated ceev: 3000 RPM (kho rau 2500 RPM rau kev ua haujlwm)
Rated torque: 12 N·m (ua tau raws li qhov yuav tsum tau ua kom muaj zog)
Rotor inertia: (ze rau tus nqi xav tau ntawm
 , adaptable nyob rau hauv qhov kev ua yuam kev ntau)
Load inertia ratio: 145/29≈5:1 (ua raws li cov qauv tsim)
III. Cov lus xaus
- Nyob rau hauv tus tsim ntawm kis mechanisms, lub load inertia yuav tsum tau xam kom raug los xyuas kom meej lub stability thiab kev cia siab ntawm lub kis mechanism.
- Kev suav cov load inertia yuav tsum tau coj mus rau hauv tus account ntau yam, suav nrog geometric tsis, cov khoom siv tsis tau thiab kev ua haujlwm.
- Rau kev xaiv lub cev muaj zog, yam xws li load inertia, lub cev muaj zog ceev thiab qhov xav tau torque yuav tsum tau txiav txim siab los xaiv lub cev muaj zog tshaj plaws.
Hauv cov ntsiab lus, cov txheej txheem suav thiab cov ntaub ntawv txheeb xyuas ntawm cov khoom thauj inertia rau cov tshuab sib kis tau zoo yog qhov tseem ceeb heev rau kev tsim cov tshuab sib kis thiab xaiv lub cev muaj zog. Kev suav raug thiab kev xaiv muaj txiaj ntsig tuaj yeem ua kom muaj kev ruaj ntseg thiab kev ntseeg siab ntawm kev sib kis cov tshuab thiab txhim kho kev ua haujlwm ntawm cov cuab yeej siv tshuab.